Разработка адаптивного расширенного фильтра Калмана для оценки состояния беспилотного летательного аппарата с использованием недорогих датчиков IMU/GNSS в условиях ухудшения сигнала GPS
УДК 629.7+681.5+621.396
Аннотация
В статье предлагается адаптивный расширенный фильтр Калмана (Adaptive Extended Kalman Filter – AEKF) для повышения точности оценки состояния беспилотного летательного аппарата (БПЛА) при интеграции недорогих инерциальных датчиков IMU и спутниковой навигационной системы GNSS в условиях ухудшения сигнала GPS. Основная проблема заключается в накоплении ошибок недорогих микроэлектромеханических датчиков и снижении достоверности спутниковых измерений при воздействии помех. В отличие от классического расширенного фильтра Калмана (EKF), использующего постоянную ковариационную матрицу шума измерений, предлагаемый алгоритм анализирует последовательность инноваций и адаптивно корректирует матрицу ковариации Rk в зависимости от качества поступающих измерений. Исследование основано на обработке данных реального полёта БПЛА. Для количественной оценки точности используется эталонная траектория, полученная с помощью независимой двухчастотной системы RTK-GNSS. Продолжительность рассматриваемого полётного сценария составляет 300 с, а интервал ухудшения качества сигнала GPS – от 150 до 210 с. Для адаптивной оценки ковариации используется скользящее окно размером N = 15. Результаты сравнения показывают, что максимальная ошибка определения положения уменьшается с 98,93 м для EKF до 68,82 м для AEKF, что соответствует снижению на 30,44 %. Среднеквадратичная ошибка уменьшается с 25,94 до 17,73 м, то есть на 31,67 %. Полученные результаты подтверждают эффективность адаптивной коррекции ковариации измерений для повышения точности оценки положения БПЛА при ухудшении качества GPS-сигнала.
Abstract
This paper proposes an Adaptive Extended Kalman Filter (AEKF) to improve unmanned aerial vehicle (UAV) state estimation by integrating low-cost inertial measurement unit (IMU) sensors with a Global Navigation Satellite System (GNSS) under degraded GPS signal conditions. The main challenge is the accumulation of errors in low-cost micro-electromechanical system sensors and the reduced reliability of satellite measurements in the presence of interference. Unlike the conventional Extended Kalman Filter (EKF), which uses a fixed measurement-noise covariance matrix, the proposed algorithm analyses the innovation sequence and adaptively adjusts the measurement-noise covariance matrix Rk according to the quality of incoming measurements. The study is based on the processing and analysis of actual UAV flight data. An independent dual-frequency RTK-GNSS system provides the reference trajectory for quantitative accuracy evaluation. The considered flight scenario lasts 300 seconds, with degraded GPS signal quality during the interval from 150 to 210 seconds. A sliding window of N = 15 samples is used for adaptive covariance estimation. The comparison results show that the maximum position error decreases from 98.93 m with EKF to 68.82 m with AEKF, representing a reduction of 30.44 %. The root-mean-square position error decreases from 25.94 m to 17.73 m, corresponding to an improvement of 31.67 %. These results demonstrate the effectiveness of adaptive measurement-noise covariance adjustment in improving UAV position estimation accuracy when GPS signal quality deteriorates.
Ключевые слова: беспилотный летательный аппарат (БПЛА); расширенный фильтр Калмана (EKF); интеграция IMU/GNSS; ухудшение качества сигнала GPS; адаптивный алгоритм.
Keywords: Unmanned Aerial Vehicle (UAV); Extended Kalman Filter (EKF); IMU/GNSS integration; GPS signal degradation; Adaptive algorithm.
I. Введение
В последние годы беспилотные летательные аппараты (БПЛА) играют ключевую роль во многих областях – от военного дела и разведки до картографирования и сельского хозяйства. Для выполнения автоматических или полуавтоматических полётных заданий БПЛА требуется высоконадёжная система навигации и оценки состояния. Наиболее распространённой в настоящее время является конфигурация, объединяющая глобальную навигационную спутниковую систему (GNSS/GPS) и инерциальный измерительный блок (IMU) [3].
Однако в малых и средних БПЛА обычно применяются недорогие микроэлектромеханические (MEMS) датчики IMU, позволяющие снизить стоимость и массу системы. Основным недостатком таких датчиков является дрейф, обусловленный случайными шумами и значительными смещениями нуля. В идеальных условиях сигналы GPS непрерывно корректируют ошибки IMU с помощью алгоритмов фильтрации, в частности расширенного фильтра Калмана (EKF) [6]. Напротив, в сложных условиях окружающей среды (например, при полёте в горных ущельях или районах плотной городской застройки), а также в условиях радиоэлектронного противодействия сигнал GPS может ослабляться или подвергаться помехам.
Традиционный фильтр EKF основан на предположении, что ковариационные матрицы шумов процесса (Q) и измерений (R) являются постоянными [6, 8, 9]. При ухудшении сигнала GPS это предположение перестаёт соответствовать реальным условиям. В результате система вынуждена опираться либо на дрейфующие данные IMU, либо на зашумлённые данные GPS, что может привести к расходимости фильтра и снижению безопасности полёта [4]. Поэтому настоящая статья посвящена разработке адаптивного расширенного фильтра Калмана (AEKF), способного автоматически оценивать качество входного сигнала GPS и корректировать матрицу шума измерений для уменьшения ошибки оценки состояния при кратковременном ухудшении спутникового позиционирования.
II. Материалы и методы
2.1. Кинематическая модель датчиков IMU/GNSS
Вектор состояния БПЛА в инерциальной навигационной системе (INS) обычно включает положение, скорость, углы ориентации и смещения датчиков [3]:
| (1) |
Где pn - вектор положения; vn - вектор скорости в навигационной системе координат; q - кватернион, описывающий ориентацию БПЛА; ba и bg - смещения акселерометра и гироскопа соответственно.
Нелинейное уравнение состояния в непрерывном времени описывается выражением [6]:
| (2) |
где - входной сигнал IMU (линейное ускорение и угловая скорость), а - шум процесса с ковариационной матрицей Q.
2.2. Расширенный фильтр Калмана
Алгоритм EKF выполняет линеаризацию нелинейной модели посредством разложения в ряд Тейлора первого порядка [6, 8]. Его работа включает две основные фазы.
Фаза прогнозирования - на основе кинематической модели и данных IMU:
- Прогноз состояния:
- Прогноз ковариации ошибки:
Здесь Fk - матрица Якоби системы в момент времени k.
Фаза коррекции - на основе измерений GPS:
- Расчёт матрицы усиления Калмана:
- Коррекция состояния:
- Коррекция ковариации:
Здесь Hk - матрица Якоби модели наблюдения, а Rk – постоянная ковариационная матрица шума измерений [6].
2.3. Адаптивный расширенный фильтр Калмана
При наличии помех или ухудшении сигнала GPS постоянная матрица Rk традиционного EKF не отражает фактического качества измерений. Адаптивный механизм строится на анализе последовательности невязок инноваций [4, 7, 8]:
| (3) |
Теоретическая ковариационная матрица последовательности инноваций определяется как:
| (4) |
Система AEKF оценивает ковариационную матрицу по скользящему окну размером N [1]:
| (5) |
На этой основе ковариационная матрица шума измерений обновляется в реальном времени:
| (6) |
Чтобы избежать потери положительной определённости вследствие выборочной ошибки при конечном размере окна N, к диагональным элементам применяется ограничение диапазона:
| (7) |
где Rmin - минимальный порог шума датчика, установленный производителем. При аномальном увеличении ek оценка ковариации резко возрастает, вследствие чего Rk автоматически увеличивается, а усиление Калмана Kk приближается к нулю. Система отбрасывает ошибочные измерения GPS и автоматически опирается на кинематическую модель INS [1].
2.4. Методика исследования
Исследование проводилось с использованием двух методов: теоретического и экспериментального, что обеспечило комплексную оценку эффективности.
2.4.1. Теоретический метод исследования
Алгоритм AEKF реализован в программной среде компьютера для оценки его математической сходимости. Моделировались стандартные траектории полёта БПЛА; дополнительно вводились случайные шумы и случайные смещения, соответствующие техническим характеристикам датчика MPU-6050, чтобы проверить ограничения алгоритма. Также использовались математические функции, имитирующие задержку или ухудшение сигнала GPS.
2.4.2. Экспериментальная установка и данные
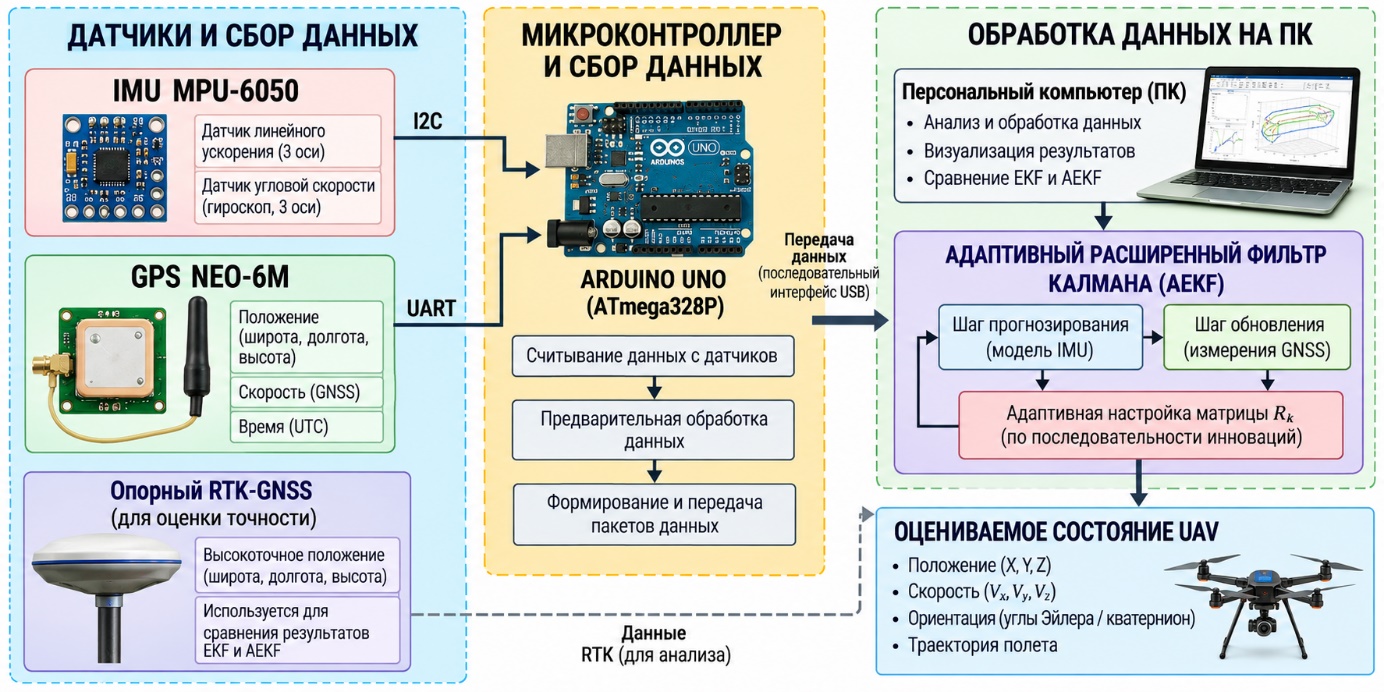
Проектирование аппаратной системы:
Описание аппаратной установки для сбора данных включает следующие компоненты:
- Центральный микроконтроллер: плата Arduino Uno. Несмотря на ограниченные возможности вычислений с плавающей точкой, Arduino Uno обеспечивает синхронизацию времени и считывание данных датчиков с малой задержкой.
- Инерциальная измерительная система: модуль MPU-6050, объединяющий трёхосевой акселерометр и трёхосевой гироскоп. Он подключается к Arduino по интерфейсу I²C с частотой дискретизации 100 Гц. Датчик имеет очень низкую стоимость, но характеризуется значительным дрейфом, зависящим от температуры и времени.
- Система позиционирования: модуль u-blox NEO-6M, подключённый к микроконтроллеру через UART со скоростью 9600 бит/с. Он предоставляет данные о положении (широта, долгота, высота) с частотой обновления 1-5 Гц.
- Эталонный блок данных: для точной количественной оценки ошибки положения БПЛА дополнительно оснащён независимой двухчастотной системой дифференциального позиционирования RTK-GNSS, работающей совместно с наземной базовой станцией (Base) и обеспечивающей динамическую точность позиционирования 2,5 см. Траектория, полученная с помощью RTK, используется в качестве истинной траектории для проверки результатов EKF и AEKF.
III. Результаты и обсуждение
Для проверки адаптивных свойств фильтра AEKF по сравнению с традиционным EKF в условиях внезапного появления помех измерений сравнительный сценарий оценки был задан следующими параметрами.
Продолжительность испытательного полёта составляла 300 секунд; эталонная траектория представляла собой эллипс с большой полуосью 450 м и малой полуосью 250 м. Для оценки устойчивости системы в интервале от 150-й до 210-й секунды задавался участок с ухудшенными условиями приёма GPS. В этой области сигнал GPS от NEO-6M не исчезал полностью, но существенно ухудшался и ослаблялся, вследствие чего в полученных координатах появлялись выбросы со значительными случайными отклонениями.
Адаптивный механизм: фильтр AEKF использовал скользящее окно размером N = 15 для обновления ковариационной матрицы шума измерений в реальном времени.
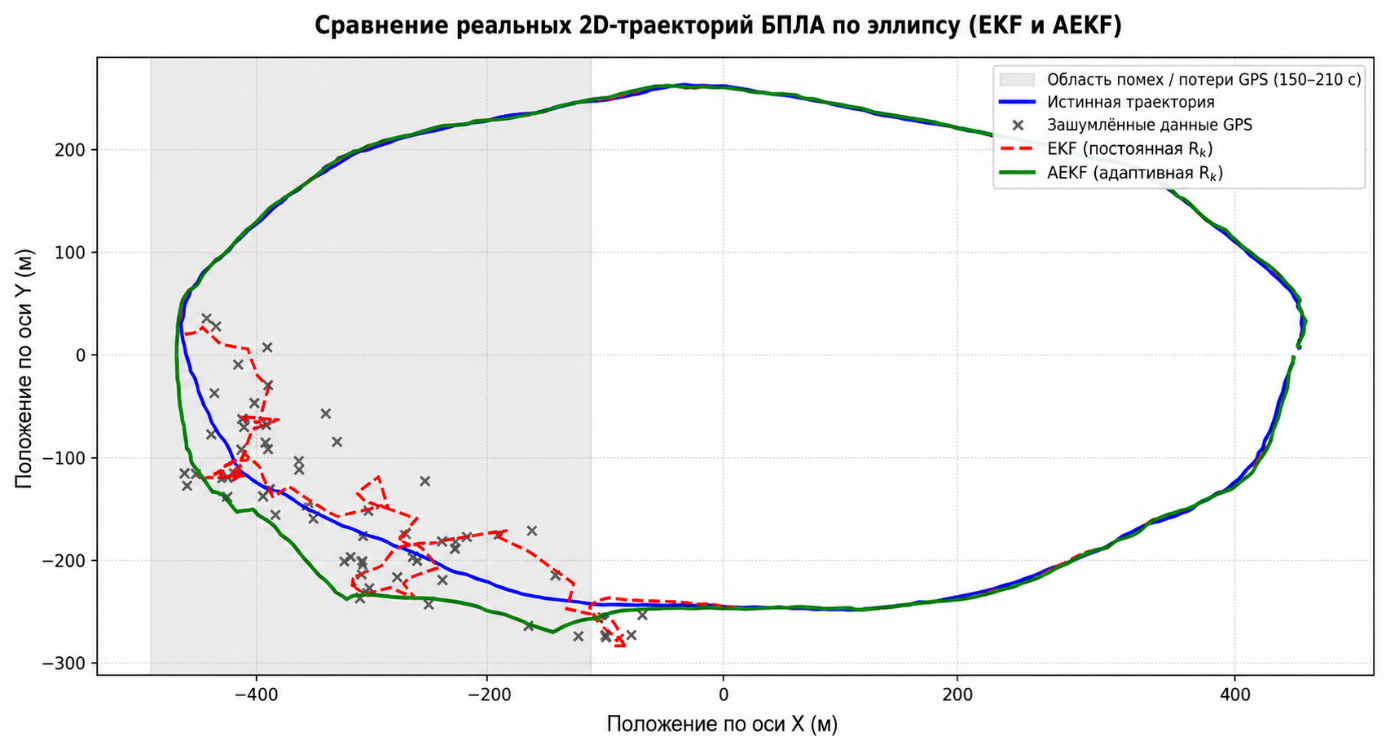
На рис. 2 показана двумерная траектория полёта БПЛА в плоскости X-Y: сравниваются эталонная траектория, полученная от контрольной системы RTK, и траектории, оценённые фильтрами.
Для фильтра EKF (постоянная Rk): поскольку доверие к сигналу GPS остаётся неизменным даже при сильном искажении данных в интервале от 150-й до 210-й секунды, оценённая траектория EKF значительно отклоняется от реальной и демонстрирует сильные колебания (красная линия).
Для фильтра AEKF (адаптивная Rk): при резком росте ошибки GPS большая инновационная невязка приводит к автоматическому увеличению оценки ковариации. Благодаря этому фильтр уменьшает вес зашумлённого GPS и в большей степени опирается на модель прогнозирования состояния. В результате оценённая траектория лучше соответствует эталонной и быстро стабилизируется после восстановления сигнала (зелёная линия).
Количественная оценка ошибки определения положения
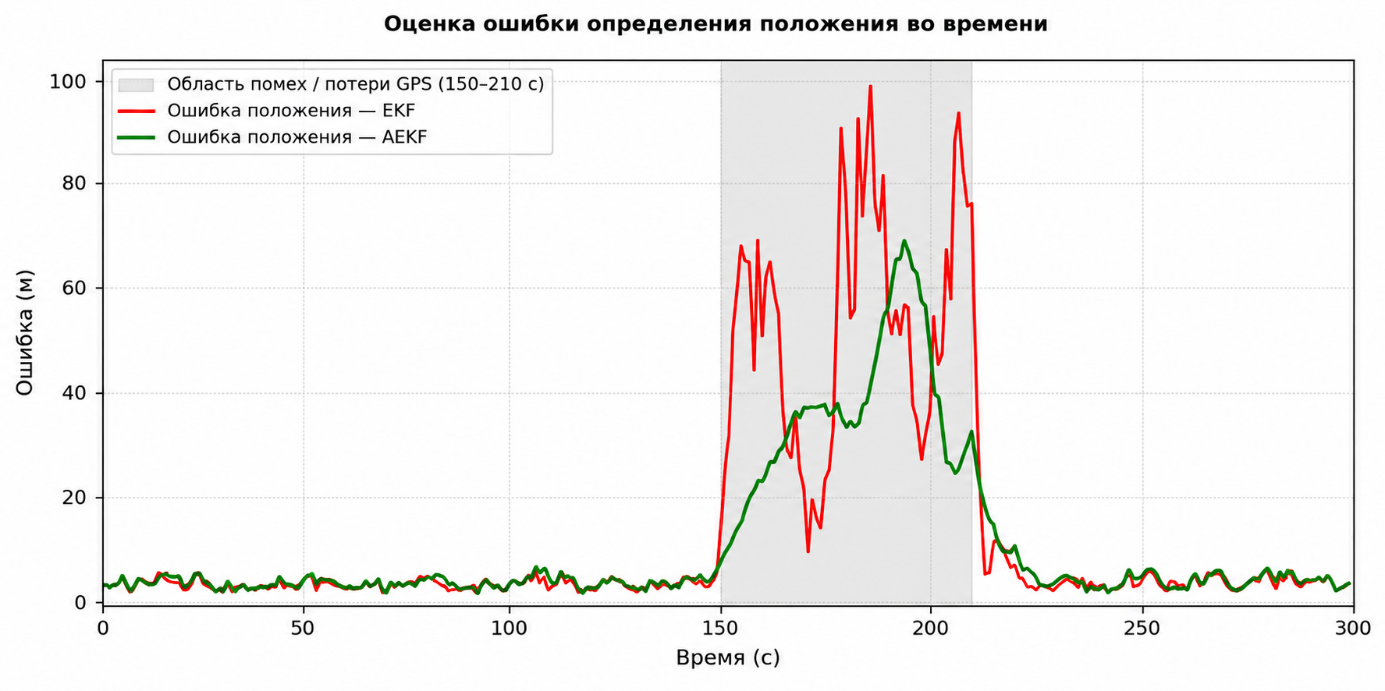
Количественные статистические результаты сравнения ошибок определения положения для EKF и AEKF представлены в таблице 1.
Таблица 1.
Сравнение ошибок двух методов
| Метод | Конфигурация параметра | Максимальное отклонение (м) | Среднеквадратичная ошибка (м) |
|---|---|---|---|
| EKF | Rₖ - постоянная | 98,93 | 25,94 |
| AEKF | Rₖ - адаптивная | 68,82 | 17,73 |
| Улучшение | - | 30,44% | 31,67% |
3.1. Обсуждение результатов
На основании экспериментальных графиков и статистических данных можно сделать следующие выводы:
- Максимальная ошибка уменьшилась с 98,93 м для EKF до 68,82 м для AEKF, что соответствует улучшению на 30,44 %.
- Среднеквадратичная ошибка снизилась с 25,94 м до 17,73 м, что соответствует улучшению на 31,67 %.
Эти показатели подтверждают, что интеграция механизма адаптивного обновления ковариационной матрицы шума измерений повышает точность, устойчивость и помехозащищённость навигационной системы БПЛА в условиях ненадёжного сигнала GPS.
IV. Заключение
В статье изложены теоретические основы и разработан алгоритм адаптивного расширенного фильтра Калмана (AEKF), предназначенный для инерциальной навигационной системы БПЛА с интеграцией недорогих датчиков IMU/GNSS. Использование последовательности инновационных невязок для непрерывной оценки и корректировки ковариационной матрицы шума измерений в реальном времени позволяет преодолеть ограничения традиционного EKF в условиях помех или ухудшения спутникового позиционирования. Анализ полученных результатов показывает, что AEKF ограничивает расходимость фильтра и позволяет уменьшить максимальное отклонение траектории до 30,44 % при ухудшении сигнала GPS в течение 60 секунд.
В дальнейших исследованиях планируется оптимизировать вычислительную нагрузку для реализации алгоритма AEKF в реальном времени непосредственно на высокопроизводительных встраиваемых микроконтроллерах, таких как STM32 и ESP32. Это позволит выполнять вычисления и формировать управляющие команды непосредственно на борту БПЛА, не полагаясь на автономную последующую обработку на компьютере. Кроме того, предполагается расширить интеграцию за счёт данных визуальных датчиков, таких как V-SLAM и оптический поток, чтобы усовершенствовать навигацию и обеспечить высокую надёжность при длительном ухудшении спутникового сигнала [2, 5].
Список литературы