Математическая модель прохождения инфракрасного луча для нефтепродукции
УДК 535.61+665.6+621.383
Аннотация
Работа посвящена построению математической модели оптического датчика влажности бензина, предназначенного для контроля обводнённости топлива в баках автомобилей специального назначения (машин скорой медицинской помощи, пожарных автомобилей), эксплуатируемых в условиях жаркого климата. Принцип действия датчика основан на измерении ослабления инфракрасного излучения при прохождении через слой топлива между источником излучения и фоторезистором. В качестве базового физического закона использован закон Бугера–Ламберта–Бера, обоснован выбор данного приближения в сравнении с более общими моделями переноса излучения и теорией Ми. Получено общее решение дифференциального уравнения ослабления интенсивности, введена линейная калибровочная зависимость коэффициента ослабления от концентрации воды в топливе, на основании модельных калибровочных данных решена система уравнений относительно калибровочных параметров и построена частная форма модели. Приведены результаты численного моделирования зависимости пропускания излучения от концентрации воды и от длины зазора между источником и приёмником в диапазоне, соответствующем реальным геометрическим размерам горловин топливных баков. Результаты моделирования могут быть использованы при разработке бортовой аппаратуры непрерывного контроля степени влажности топлива, эксплуатируемой как в статическом, так и в динамическом режиме работы автомобиля.
Abstract
This study is devoted to the development of a mathematical model for an optical gasoline moisture sensor designed for monitoring fuel water content in the fuel tanks of special-purpose vehicles (such as ambulances and fire engines) operating in hot climate conditions. The operating principle of the sensor is based on measuring the attenuation of infrared radiation as it passes through a fuel layer positioned between an emitter and a photoresistor.
The Beer–Lambert–Beer law serves as the core physical framework, and the selection of this approximation is justified in comparison with more general radiation transport models and Mie scattering theory. The general solution to the differential equation governing intensity attenuation was derived, introducing a linear calibration dependence of the attenuation coefficient on the water concentration in the fuel. Based on model calibration data, the system of equations was solved relative to the calibration parameters, establishing a specific form of the model.
Numerical simulation results demonstrate the dependence of radiation transmittance on water concentration and on the gap distance between the emitter and the receiver within range bounds corresponding to the actual geometric dimensions of fuel tank filler necks. The modeling results can be applied to the development of on-board equipment for continuous monitoring of fuel moisture levels, suitable for operation in both static and dynamic vehicle operating modes.
Ключевые слова: закон Бугера–Ламберта–Бера; инфракрасный датчик; влажность бензина; степень влажности топлива; фоторезистор; математическое моделирование; специальный автотранспорт.
Keywords: Beer–Lambert–Beer law; infrared sensor; gasoline moisture; fuel moisture degree; photoresistor; mathematical modeling; special vehicles.
Введение
Степень влажности жидкого моторного топлива является одним из ключевых параметров, определяющих его эксплуатационное качество и надёжность работы двигателя внутреннего сгорания. В том числе особенно следует подчеркнуть важность данной тематики в отношении специализированной и военной техники. Присутствие в бензине свободной или растворённой воды [1; 9; 15] приводит к нарушению стабильности горения топливно-воздушной смеси, коррозии элементов топливной системы, а при низких температурах — к образованию ледяных пробок в топливопроводах. Отдельную и практически значимую проблему представляет собой обводнение топлива в баках автомобилей специального назначения — машин скорой медицинской помощи, пожарных автомобилей, военной техники, для которых отказ двигателя при экстренном вызове напрямую связан с риском для жизни. Более того, актуальной проблематикой для описываемых видов транспортных средств аналогично остаётся функционирование в экстремальных полевых условиях, на что стоит уделять особенное внимание.
Появление воды в топливном баке в значительной степени обусловлено явлением так называемого «дыхания» бака: суточные колебания температуры вызывают попеременное расширение и сжатие паровоздушной смеси в над-топливном пространстве, вследствие чего при остывании бака в него засасывается атмосферный воздух с последующей конденсацией содержащейся в нём влаги. В условиях жаркого климата с большими суточными перепадами температур, характерными для Республики Узбекистан, интенсивность подобных термоциклов существенно возрастает, что делает задачу оперативного контроля влажности топлива особенно актуальной для местного специального автотранспорта.
Существующие методы определения содержания воды в топливе — от лабораторного титрования по методу Карла Фишера до импедансной спектроскопии [11] — обеспечивают высокую точность, но требуют либо отбора и транспортировки пробы, либо стационарного лабораторного оборудования, что делает их непригодными для непрерывного бортового контроля [6; 13]. В последние годы активно развиваются портативные и встраиваемые оптические методы контроля качества топлив, основанные на спектроскопии в ближней инфракрасной области, позволяющие проводить измерения непосредственно в месте эксплуатации в реальном времени [6; 14]. Отдельное направление составляют недорогие оптические датчики мутности (турбидиметры и нефелометры [8]) на основе пары «инфракрасный излучатель — фотоприёмник», первоначально разработанные для контроля качества природных и сточных вод, но по своей физической природе применимые и к задаче обнаружения свободной и эмульгированной воды в углеводородных средах [2; 7].
Целью настоящей работы является построение математической модели простейшего оптического датчика влажности бензина, использующего источник инфракрасного излучения и фоторезистор, расположенные по разные стороны от контролируемого объёма топлива. В качестве базового приближения выбран закон Бугера–Ламберта–Бера [3; 4; 10; 12; 16; 17] как наиболее простая и физически обоснованная модель ослабления излучения в среде с малой и умеренной концентрацией растворённой примеси, исходя из всего вышеперечисленного.
Материалы и методы
Общей теоретической основой для описания взаимодействия оптического излучения с веществом служит уравнение переноса излучения, учитывающее одновременно поглощение, испускание и многократное рассеяние излучения по всем направлениям в среде. Его точное решение в общем виде требует численных методов и оправдано для сред с сильным многократным рассеянием — эмульсий высокой концентрации, биологических тканей, мутных природных вод. Частным и значительно более простым случаем данного уравнения является закон Бугера–Ламберта–Бера, справедливый при следующих условиях: излучение является коллимированным, взаимодействие сводится преимущественно к поглощению без существенного вклада многократного рассеяния, а концентрация поглощающей примеси относительно невелика.
Для рассматриваемой задачи контроля влажности бензина выбор закона Бугера–Ламберта–Бера в качестве базовой модели обоснован следующими соображениями. Во-первых, растворимость воды в углеводородах топливного ряда составляет, как правило, не более нескольких сотен ppm при температурах эксплуатации, что соответствует режиму молекулярного (истинного) поглощения без выраженного рассеяния. Во-вторых, длина волны источника излучения выбрана в области первого обертона валентного колебания связи O–H (порядка 1,49 мкм), где вода демонстрирует выраженную и достаточно селективную полосу поглощения на фоне относительно слабого и плавно меняющегося поглощения самого углеводородного матрикса, что также характерно для ближней инфракрасной спектроскопии топлив [6; 14]. В-третьих, конструктивно зазор между источником и приёмником в датчике мал и фиксирован, что соответствует условию однородной среды с постоянной оптической длиной пути.
Необходимо отдельно отметить, что при появлении в баке не растворённой, а свободной, эмульгированной воды — что происходит, в частности, при интенсивной механической тряске топлива во время движения автомобиля — к истинному поглощению добавляется существенный вклад рассеяния излучения на каплях воды, размеры которых сопоставимы с длиной волны излучения. Строгое описание этого случая требует перехода к теории Ми либо, при высокой кратности рассеяния, к диффузионным двух-потоковым моделям типа Кубелки–Мунка, применяемым, в частности, в конструкциях недорогих оптических датчиков мутности воды [2; 7]. В настоящей работе, ориентированной на построение первичной, инженерно-применимой модели для последующей калибровки по натурным данным, эффект рассеяния на каплях явно не выделяется в отдельное слагаемое, а неявно учитывается в составе единого эмпирически калибруемого коэффициента ослабления, что оговорено ниже при формулировке частной модели. Такое упрощение является распространённой и оправданной практикой при построении первичных калибровочных моделей недорогих оптических сенсоров [2; 7; 12] и рассматривается как первый, инженерно-достаточный уровень описания, допускающий последующее уточнение переходом к теории Ми при необходимости повышения точности.
Формализм. Рассмотрим коллимированный пучок инфракрасного излучения, распространяющийся вдоль оси, соединяющей источник излучения и фоторезистор, через слой топлива постоянной толщины. При прохождении элементарного слоя вещества относительное убывание интенсивности излучения пропорционально пройденной толщине этого слоя, а коэффициент пропорциональности определяется способностью среды поглощать излучение на данной длине волны. Это утверждение записывается в виде линейного однородного дифференциального уравнения первого порядка относительно интенсивности излучения как функции пройденного расстояния, представленного ниже в формуле (1).
| (1) |
Здесь координата x отсчитывается вдоль направления распространения пучка от источника излучения, интенсивность рассматривается как функция этой координаты, а величина μ представляет собой коэффициент ослабления среды, имеющий размерность обратной длины и зависящий от длины волны излучения, температуры и состава среды, в том числе от концентрации воды в топливе. Уравнение (1) решается разделением переменных: обе части делятся на интенсивность и интегрируются по координате от начала слоя до текущего положения. В результате разделения переменных и интегрирования обеих частей получается соотношение, связывающее натуральный логарифм отношения интенсивностей с пройденным расстоянием, приведённое в формуле (2).
| (2) |
В формуле (2) величина I0 обозначает интенсивность излучения на входе в контролируемый слой топлива, то есть при нулевом значении координаты. Потенцируя обе части соотношения (2), получаем общее решение дифференциального уравнения (1), устанавливающее экспоненциальный закон убывания интенсивности излучения с расстоянием, что и составляет содержание закона Бугера–Ламберта–Бера в его классической форме, приведённой в формуле (3).
| (3) |
Поскольку в конструкции рассматриваемого датчика фоторезистор фиксирован на постоянном расстоянии от источника излучения, равном ширине зазора между стенками измерительной ячейки, для дальнейшего анализа удобно перейти от переменной координаты x к постоянному конструктивному параметру — длине оптического пути L, представляющей собой ширину зазора между источником и приёмником излучения. Соответствующая форма закона, связывающая измеряемое на выходе значение интенсивности с шириной зазора, приведена в формуле (4).
| (4) |
Отношение выходной интенсивности к входной принято называть пропусканием среды; данная величина непосредственно связана с относительным изменением фотопроводимости используемого фоторезистора и, соответственно, является измеряемым на выходе датчика сигналом. Поскольку целью работы является не только качественное, но и количественное описание зависимости показаний датчика от влажности топлива, коэффициент ослабления μ должен быть представлен как явная функция концентрации воды в бензине. В первом, простейшем приближении, справедливом в относительно узком рабочем диапазоне концентраций, данная зависимость принимается линейной, что отражено в формуле (5).
| (5) |
В формуле (5) величина c обозначает концентрацию воды в бензине, параметр μ0 представляет собой базовый коэффициент ослабления практически безводного топлива, обусловленный собственным поглощением углеводородной матрицы, оптическими потерями на границах раздела сред и конструктивными факторами измерительной ячейки, а параметр k характеризует чувствительность датчика к присутствию воды и объединяет в себе как истинное селективное поглощение растворённой влаги, так и — в диапазоне концентраций, где появляется свободная фаза, — дополнительный вклад рассеяния излучения на эмульгированных каплях воды, оговорённый в разделе «Материалы и методы». Подстановка выражения (5) в формулу (4) даёт итоговую общую форму математической модели датчика, связывающую измеряемое пропускание одновременно с шириной зазора измерительной ячейки и концентрацией воды в топливе, приведённую в формуле (6).
| (6) |
Формула (6) представляет собой общий вид математической модели датчика и содержит два неизвестных калибровочных параметра — μ0 и k, — определение которых на основании граничных (калибровочных) условий рассматривается в следующем разделе.
Обсуждение
Для перехода от общей формы модели (6) к её частной, пригодной для практического использования форме необходимо определить численные значения двух калибровочных параметров — базового коэффициента ослабления μ0 и чувствительности датчика к влаге k. Поскольку модель (6) содержит ровно два неизвестных параметра, для их однозначного определения достаточно и необходимо ровно два независимых калибровочных измерения пропускания при известных определяемых концентрациях воды в топливе.
Необходимо оговорить, что на момент подготовки настоящей статьи результаты натурных калибровочных измерений на изготовленном экспериментальном макете датчика были получены разработчиками, однако оказались недоступны авторам на момент написания модели по техническим причинам. В связи с этим ниже приводится демонстрационный расчёт на основе иллюстративных, физически правдоподобных калибровочных значений, отражающих типичный порядок величин пропускания для практически безводного и заметно обводнённого бензина; после получения окончательных экспериментальных данных численные коэффициенты модели подлежат прямому пересчёту по приведённой ниже методике без изменения структуры самой модели.
В качестве первого калибровочного условия принимается измерение пропускания практически безводного топлива с малой остаточной концентрацией воды при фиксированной ширине зазора, принятой равной базовому значению. Второе калибровочное условие соответствует измерению пропускания при заметно повышенной концентрации воды при той же ширине зазора. Оба условия совместно образуют систему двух линейных алгебраических уравнений относительно неизвестных μ0 и k, приведённую в формулах (7) и (8).
| (7) |
| (8) |
В формулах (7) и (8) величины c1 и c2 обозначают концентрации воды в первом и втором калибровочных измерениях, T1 и T2 — соответствующие им измеренные значения пропускания, а L0 — ширину зазора, при которой проводились калибровочные измерения. Вычитание уравнения (7) из уравнения (8) устраняет неизвестную μ0 и позволяет выразить чувствительность датчика k непосредственно через разность калибровочных измерений, что приведено в формуле (9); после определения k значение μ0 находится обратной подстановкой в любое из уравнений (7) или (8).
| (9) |
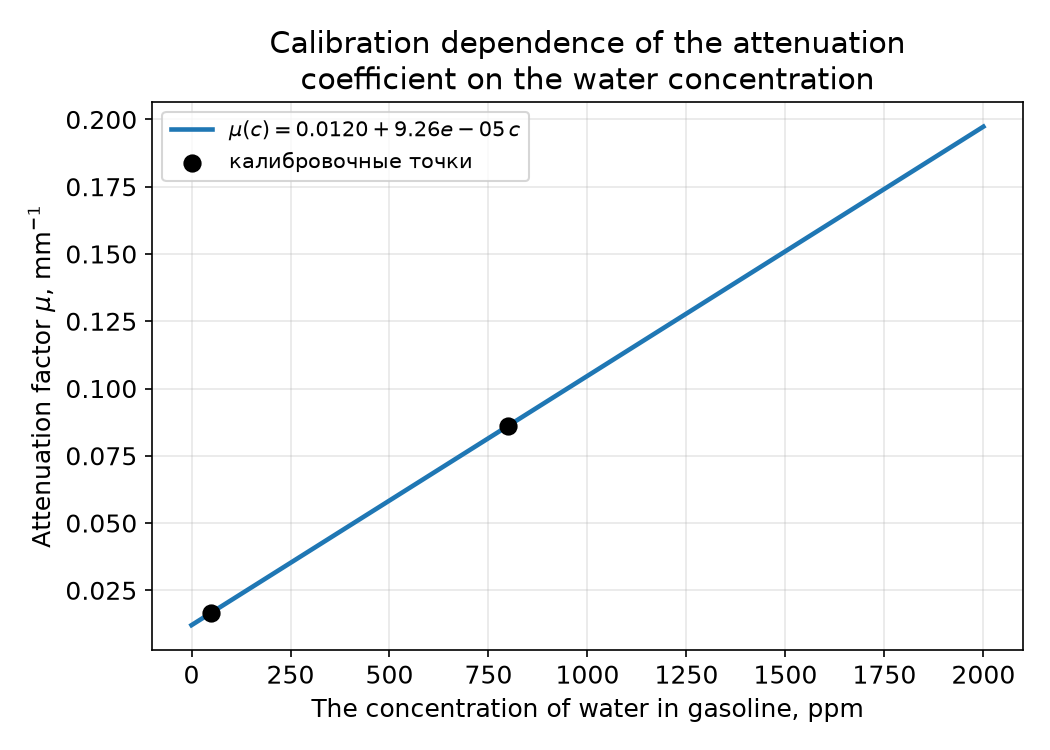
Приняв в качестве иллюстративных калибровочных значений концентрацию c1, равную пятидесяти миллионным долям, с соответствующим пропусканием, равным 0,92, и концентрацию c2, равную восьмистам миллионным долям, с пропусканием, равным 0,65, при базовой ширине зазора, равной пяти миллиметрам, решение системы (7)–(8) по формуле (9) даёт следующие численные значения калибровочных параметров: чувствительность датчика k составляет приблизительно девять целых двадцать шесть сотых на десять в минус пятой степени обратных миллиметров на миллионную долю концентрации, а базовый коэффициент ослабления μ0 составляет приблизительно ноль целых двенадцать тысячных обратного миллиметра. Подстановка найденных значений в общую формулу (6) даёт частную, калиброванную форму математической модели датчика, пригодную для дальнейшего численного анализа и построения графических зависимостей.
На рисунке 1 представлена зависимость пропускания излучения от концентрации воды в бензине, построенная по калиброванной модели для четырёх значений ширины зазора, соответствующих реальному диапазону геометрических размеров горловин топливных баков — от нескольких миллиметров у наиболее узких конструкций до порядка десяти миллиметров у наиболее широких.
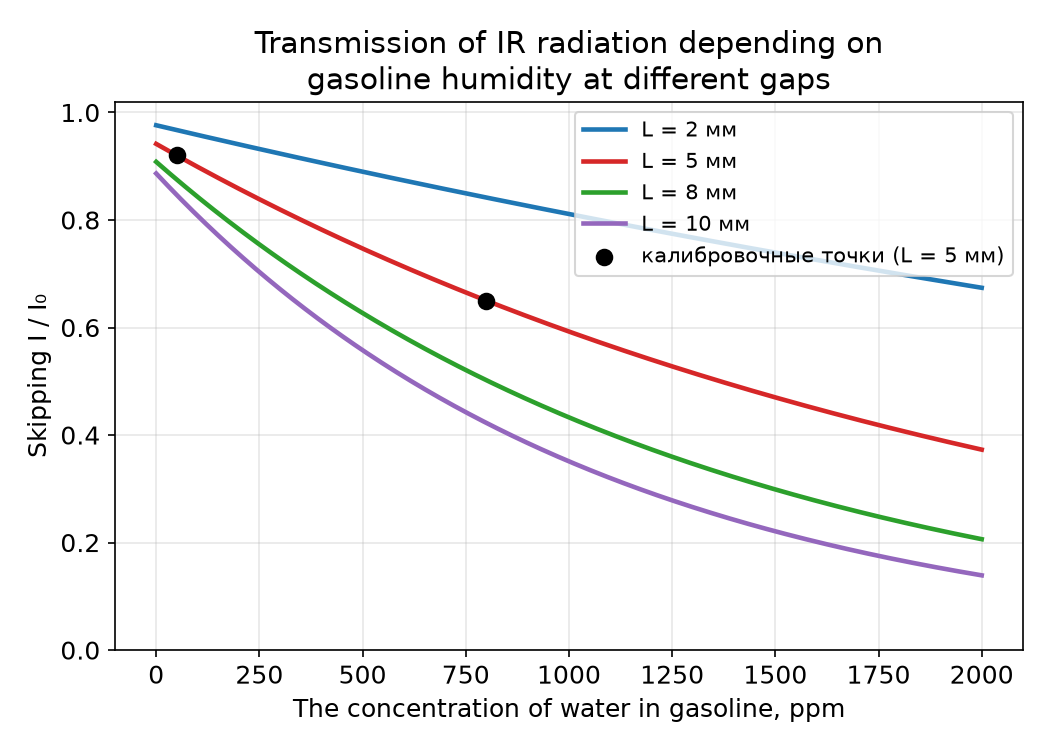
Из рисунка 1 следует, что при малой ширине зазора пропускание слабо чувствительно к изменению концентрации воды и остаётся высоким практически во всём рассматриваемом диапазоне концентраций, тогда как при увеличении ширины зазора чувствительность датчика к обводнённости топлива существенно возрастает, а пропускание падает заметно быстрее уже при относительно невысоких концентрациях воды. Данное наблюдение имеет прямое конструктивное следствие: при проектировании измерительной ячейки датчика ширина зазора должна выбираться как компромисс между чувствительностью к целевому диапазону концентраций и сохранением измеримого, не слишком малого уровня выходного сигнала фоторезистора при максимальной ожидаемой обводнённости топлива.
На рисунке 2 представлена обратная по смыслу зависимость — пропускания от ширины зазора при нескольких фиксированных значениях концентрации воды, включая случай практически безводного топлива.
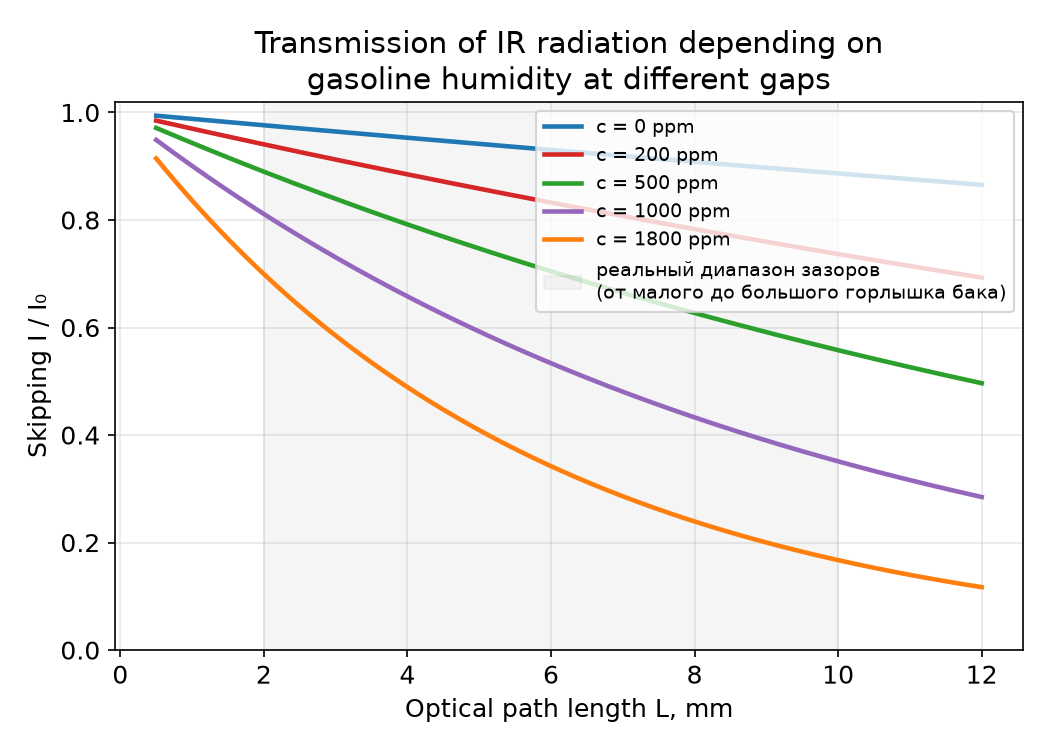
Серой заливкой на рисунке выделен реальный конструктивный диапазон ширины зазора от малых до больших горловин топливных баков. Из рисунка 2 видно, что для полностью безводного топлива пропускание убывает с ростом зазора относительно медленно и остаётся на приемлемом для регистрации фоторезистором уровне во всём рассматриваемом диапазоне, тогда как при высоких концентрациях воды пропускание уже при ширине зазора порядка нескольких миллиметров падает до величин, близких к нулю, что на практике означает потерю чувствительности датчика в этом режиме и указывает на необходимость выбора достаточно малой ширины зазора именно для диапазона повышенной обводнённости, представляющего наибольший практический интерес с точки зрения предотвращения отказа двигателя.
На рисунке 3 отдельно показана калибровочная зависимость самого коэффициента ослабления от концентрации воды, полученная по формуле (5) с найденными численными значениями параметров μ0 и k. Линейный характер данной зависимости в рамках принятого приближения является прямым следствием формулы (5) и полностью определяет нелинейный, экспоненциальный характер зависимостей пропускания, представленных на рисунках 1 и 2. Практическое значение данного графика состоит в том, что именно коэффициент ослабления, а не непосредственно измеряемое пропускание, является физически содержательной, линейно связанной с влажностью величиной, что целесообразно использовать при построении алгоритма пересчёта показаний фоторезистора в значение концентрации воды в бортовом контроллере датчика.
Полученные результаты позволяют сформулировать два практически значимых следствия применительно к эксплуатации автомобилей специального назначения. В стационарном режиме, когда автомобиль неподвижен, а вода в баке успевает расслоиться и осесть в виде плотного нижнего слоя, датчик, установленный на определённой высоте, способен зафиксировать факт достижения уровнем воды критической отметки по резкому падению пропускания при переходе границы раздела фаз, что позволяет заблаговременно, до выезда по экстренному вызову, произвести слив обводнённого топлива. В динамическом режиме, при движении автомобиля, когда вибрация приводит к образованию эмульсии и, соответственно, к дополнительному вкладу рассеяния в коэффициент ослабления, непрерывный мониторинг пропускания позволяет отследить нарастание обводнённости топлива по ходу движения и заблаговременно предупредить водителя о риске остановки двигателя, что представляет собой более критичный с точки зрения безопасности сценарий применения датчика по сравнению со стационарным контролем.
Заключение
В работе построена математическая модель оптического инфракрасного датчика влажности бензина, предназначенного для контроля обводнённости топлива в баках автомобилей специального назначения. Обоснован выбор закона Бугера–Ламберта–Бера в качестве базового физического приближения, получено общее аналитическое решение соответствующего дифференциального уравнения ослабления интенсивности излучения, введена линейная калибровочная зависимость коэффициента ослабления от концентрации воды и на основании модельных калибровочных данных получена частная, пригодная для практического использования форма модели. Проведённое численное моделирование позволило установить характер зависимости пропускания излучения как от концентрации воды в топливе, так и от ширины зазора измерительной ячейки датчика, а также сформулировать практические рекомендации по выбору геометрии измерительной ячейки применительно к реальному диапазону размеров горловин топливных баков.
Дальнейшее развитие представленной модели видится в двух направлениях. Во-первых, после получения окончательных экспериментальных калибровочных данных с изготовленного макета датчика необходимо провести уточнённую калибровку параметров μ0 и k, а также оценить устойчивость модели по расширенному набору калибровочных точек, что потребует перехода от системы двух уравнений к статистической, регрессионной процедуре оценки параметров. Во-вторых, при необходимости повышения точности модели в диапазоне высоких концентраций свободной, эмульгированной воды представляется целесообразным явное выделение вклада рассеяния излучения на каплях в отдельное слагаемое коэффициента ослабления на основе теории Ми либо приближённых диффузионных моделей типа Кубелки–Мунка, что составляет предмет дальнейшего, более общего исследования.
Список литературы
